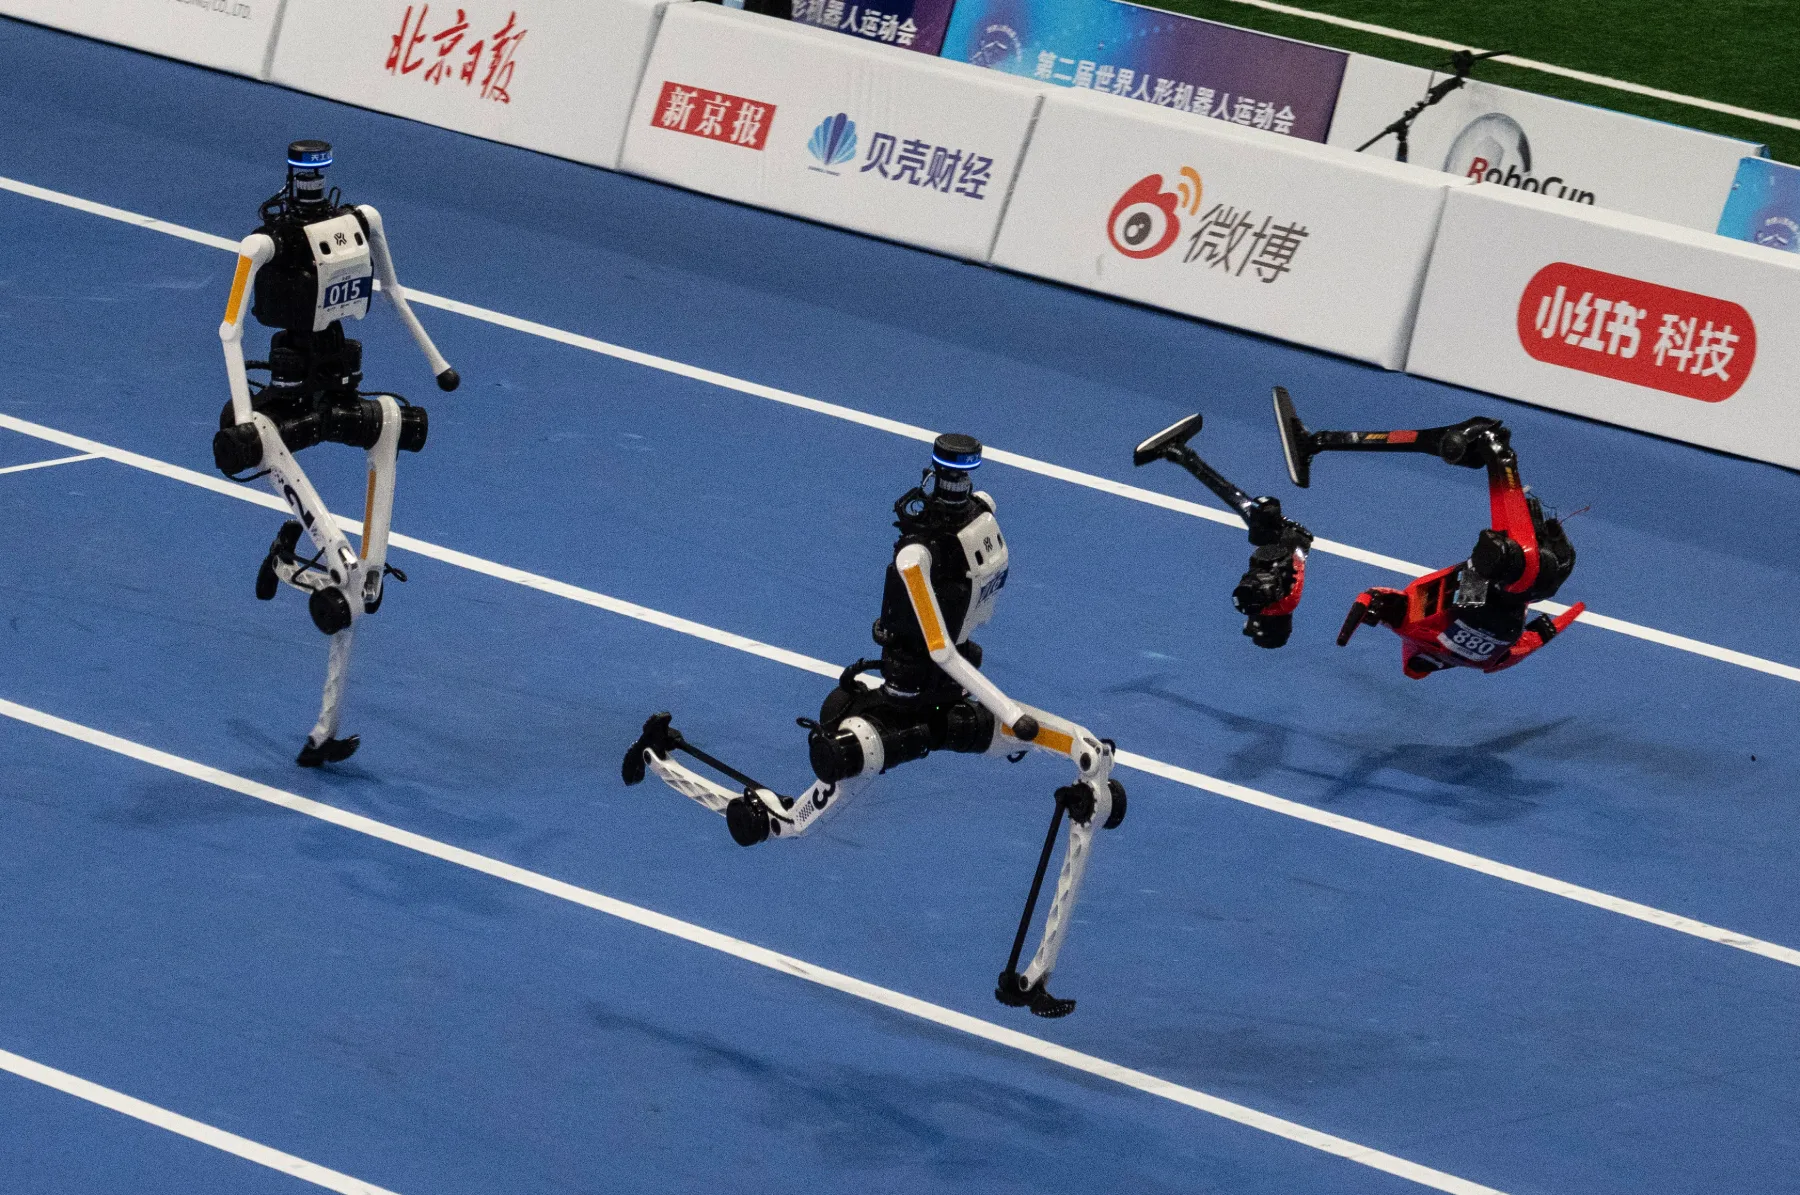
Zamislite si sledeči prizor: stadionski žarometi svetijo na tekaško stezo, iz zvočnikov odmeva dramatična glasba v slogu Vangelisa, po stezi pa drvi kovinska naprava z močjo in hitrostjo, ki pušča slovitega Usaina Bolta daleč zadaj. A namesto zmagovalnega kroga z zastavo sledi spektakularen propad – robot po prehodu ciljne črte ne zna zavreti in pri polni hitrosti trešči v ograjo, se prepolovi v roju isker ter nato še spektakularno zagori. Dobrodošli na 2. svetovnih igrah humanoidnih robotov v Pekingu.
Hitreje od človeka, a naravnost v steno
Na štiridnevnem spektaklu v Pekingu, ki sta ga organizirala kitajska državna medijska hiša in pekinška mestna uprava, so se roboti pomerili v najrazličnejših disciplinah. Videli smo že marsikaj, a gledati humanoidnega robota znamke Honor, kako med šprintom na 100 metrov razpade na prafaktorje tik ob dveh modelih Tian Gong Ultra, je prizor, ki prekaša celo najbolj divje epizode kultne oddaje Top Gear.
Inženirski napredek od lanskoletnih prvih iger je nedvomno fascinanten. Roboti so letos podrli človeške svetovne rekorde ne le v šprintu na 100 metrov, temveč tudi v skoku v višino iz mesta. Kot je poudaril Dipam Patel, raziskovalec z Univerze Purdue in raziskovalnega laboratorija ameriške vojske DevCom, to dokazuje izjemen napredek pri celostnem nadzoru telesa (whole-body control). Za takšen podvig mora robot hkrati popolnoma uskladiti gibanje vseh sklepov, nog, rok in trupa.
Vendar pa obstaja velika zanka. Ti stroji niso vsestranski avtonomni pomočniki, temveč izjemno namenske naprave, narejene le za eno nalogo. »Če prečkaš ciljno črto, si dosegel cilj – sploh ni pomembno, ali se znaš ustaviti ali pa razpadeš na kuse,« dodaja Patel. Roboti preprosto niso imeli razvitega sistema za ustavljanje, saj so bili programirani le za tek v ravni liniji.
Nenavadna drža in mrzlični boj za milijarde
Posebno pozornost spletnega občinstva je pritegnil robot podjetja X-Humanoid iz Pekinga, ki je zmagal v teku na 400 metrov z izjemno nenavadno držo. Namesto klasičnega zamahovanja z rokami je roke držal dvignjene pred obrazom – v slogu sramodljivega človeka – ter gibanje ustvarjal s hitrim vrtenjem bokov. Razvijalci so pojasnili, da se je robot te tehnike naučil samostojno skozi simulacije s spodbujevanim učenjem (reinforcement learning).